- 產品概述
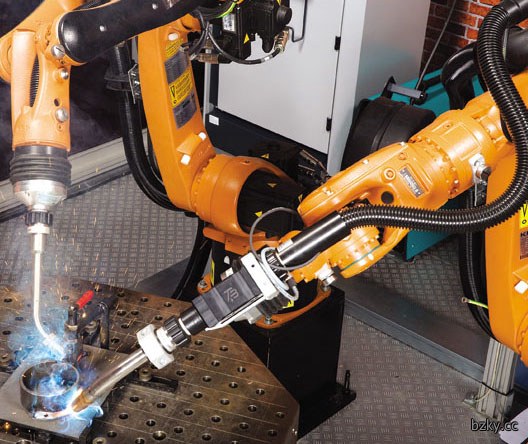
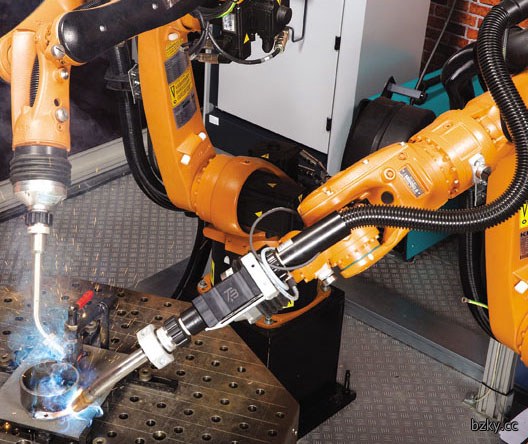
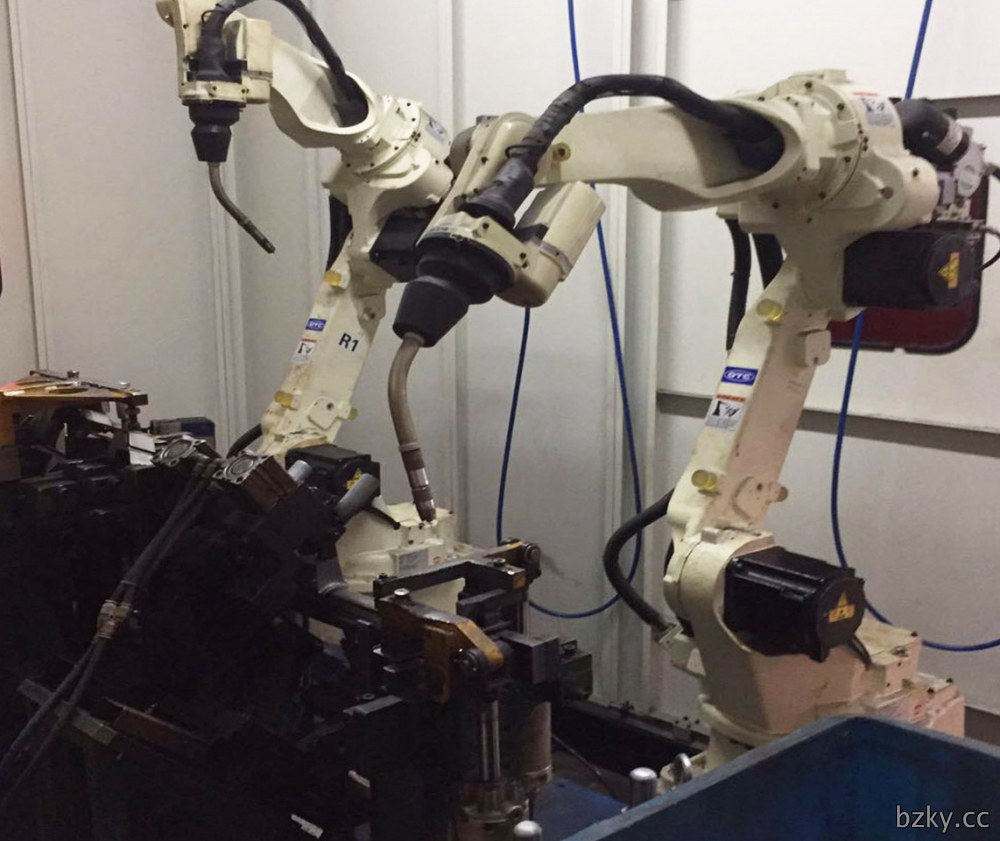
由於所設計的焊接機器人是在準平面、空間狭窄的環境下工作,為了保證機器人能根據電弧傳感器(qi)的偏差信息,跟蹤焊縫自動焊接,要求所設計的機器(qi)人應该結構紧凑(cou)、移動(dong)灵活(huo)且工作稳定.文中针對(dui)狭窄(zhai)空間特點,開发了一種小(xiao)型移動焊接機器人,根據機器人各(ge)結構的運動特點(dian),運用模块化設計(ji)方法,把機器人(ren)機構分為轮式移動平臺(tai)、焊炬調節機構和電弧傳感(gan)器(qi)三部分。其中(zhong),轮式移動平臺(tai)由於其惯性大,響應慢,主要(yao)對焊(han)縫進行粗跟蹤,焊炬調節機構负責焊縫精準跟(gen)蹤,電弧傳感器完成焊縫偏差實時识別.另(ling)外,機器人控製器和(he)電機驅動器集成安裝於機(ji)器人移動平臺上,使其體积更小。同時,為了减(jian)少恶劣焊接環境下粉(fen)尘對運動部件影響,采用(yong)全封闭式結(jie)構,提高其系(xi)統可靠性 。
 深圳市坪(ping)山區坑梓街道人民中路震雄(xiong)工業園B區7-B栋
